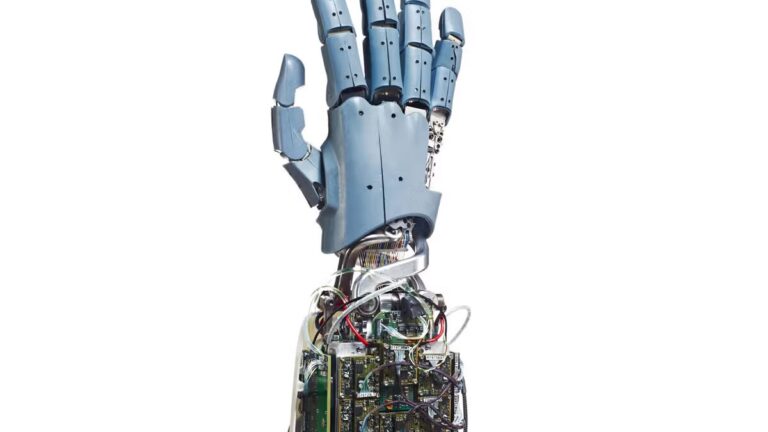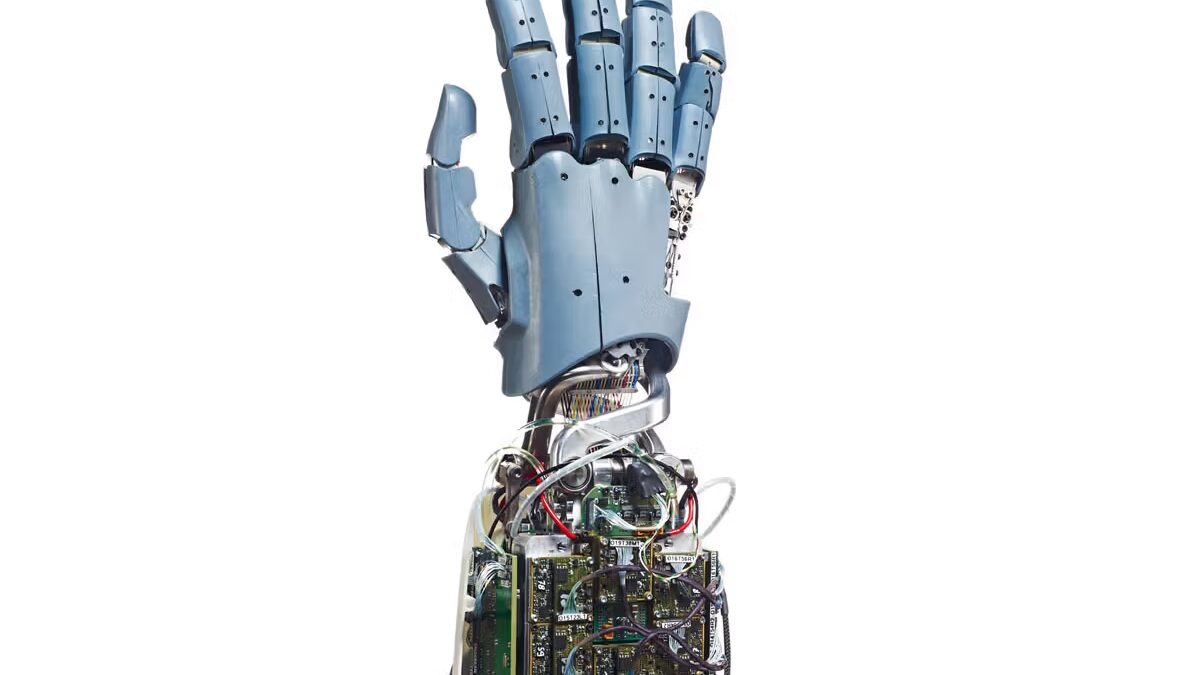
À l’avant-garde de la robotique moderne, un nouveau prototype bouleverse les conventions établies en matière de mobilité robotique. Cette main robotique innovante, conçue par le Soft Robotics Lab de l’ETH Zurich, inaugure une approche totalement inédite en matière de déplacement autonome. Plutôt que de dépendre d’un bras robotique complet, elle utilise exclusivement ses cinq doigts pour se propulser, manipuler son environnement, et même se relever après une chute. Cette prouesse technique s’inspire librement de la « Chose » de la célèbre série La Famille Addams, donnant vie à un robot à doigts à la personnalité presque organique. L’ensemble pèse moins d’un kilogramme, intègre une mécanique fine et sophistiquée, et pourrait ouvrir la voie à des applications dans des espaces confinés jusque-là inaccessibles aux robots traditionnels. En associant technologies avancées, capteurs et intelligence artificielle, cette création signe une étape majeure dans la manipulation robotique et la mobilité autonome.
Le robot à doigts se distingue non seulement par sa capacité à évoluer sur différents types de surfaces, allant de l’asphalte au carrelage ou encore à la pierre irrégulière, mais aussi par la finesse de ses actions. Qu’il s’agisse d’appuyer sur les touches d’un clavier, pousser un petit objet ou résoudre un niveau de Sokoban, sa précision et sa capacité d’adaptation démontrent toute l’efficacité d’un système robotique pensé pour la mobilité et la manipulation dans des environnements complexes et variables. Ce succès technique s’appuie sur une coordination facettée de ses 20 articulations motorisées, ainsi que sur un entraînement poussé via l’apprentissage par renforcement, garantissant une maîtrise complète de ses mouvements. Loin d’être une simple curiosité, cette main robotique autonome ouvre de nouvelles perspectives pour la technologie robotique et promet d’intégrer bientôt des missions complexes en milieu industriel, médical, ou exploratoire, là où le déploiement de robots entiers est trop contraignant.
La conception innovante d’une main robotique autonome à cinq doigts mobiles
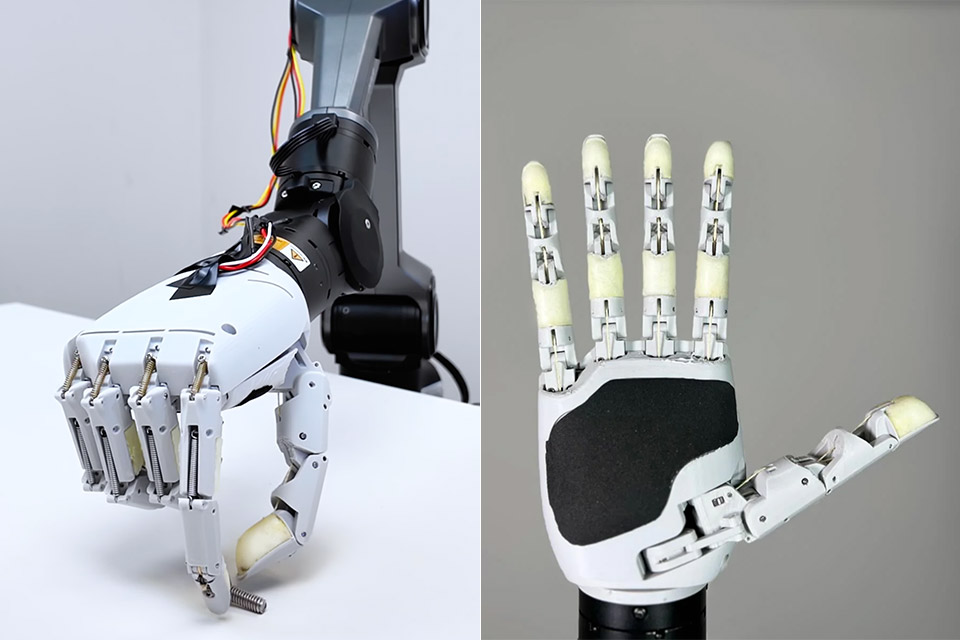
La particularité la plus impressionnante de cette main robotique innovante réside dans sa capacité à utiliser ses doigts comme de véritables membres pour le déplacement autonome. Avec ses cinq doigts, chacun articulé par quatre moteurs, ce robot à doigts est une prouesse de mécanique fine qui reproduit fidèlement la forme d’une main humaine tout en intégrant une fonctionnalité inédite : se mouvoir sans dépendre d’un bras ou d’un corps robotique. Le poids total de ce prototype reste contenu à 818 grammes grâce à un assemblage compact qui réunit batterie, capteurs et unité informatique.
L’autonomie complète de cette main est clef pour son efficacité. Elle ne dépend plus uniquement d’un bras manipulateur pour se positionner mais se déplace indépendamment dans son environnement. Cette innovation lui permet d’accéder à des zones trop étroites ou encombrées pour des robots traditionnels. Par exemple, dans le cas de l’inspection de câbles sous-marins dont les dispositifs sont de plus en plus miniaturisés, un tel robot pourrait se glisser dans des espaces critiques pour analyser, réparer ou manipuler des objets situés dans des zones complexes à atteindre.
La structure mécanique intègre donc une complexité et une précision exceptionnelles. Chacun des doigts remplit une fonction spécifique, avec des positions cibles adaptées à la posture naturelle, permettant une variabilité dans le placement et l’appui. Cette différenciation se retrouve dans la gestion dynamique de la préhension et de l’équilibre, nécessaires pour assurer le déplacement en maintenant la stabilité de la main tout entière, ce qui est l’un des défis techniques majeurs révélés par ce projet.
La coordination précise des doigts est orchestrée par la technologie robotique embarquée. Un ensemble de capteurs permet d’avoir un retour d’information en temps réel sur les appuis, les forces exercées et l’équilibre. Le logiciel interne, fruit d’une avancée en intelligence artificielle, apprend à sélectionner intelligemment les doigts sur lesquels appuyer, et quand les déplacer en fonction de la surface et de l’action à effectuer. Ce niveau de sophistication illustre parfaitement la révolution apportée par la mécanique fine dans le domaine des robots autonomes.
Les mécanismes d’apprentissage par renforcement pour un déplacement autonome précis
L’une des clés du succès de ce robot à doigts repose sur l’utilisation avancée de l’apprentissage par renforcement. Ce procédé d’intelligence artificielle a permis d’entraîner la main robotique dans un simulateur, où elle a dû affronter différents environnements et surfaces. Chaque tentative, réussite ou échec a contribué à améliorer ses capacités, affûtant la coordination entre les doigts et la gestion de l’équilibre.
L’apprentissage par renforcement a nécessité la mise en place de scénarios variés, reproduisant des situations réelles : de la marche sur des sols d’asphalte à des terrains plus accidentés comme le gravier ou la pierre endommagée, en passant par l’herbe et le métal. La diversité des textures oblige le robot à adapter continuellement sa pression et sa posture, renforçant ainsi sa capacité à évoluer dans des contextes inconnus et changeants.
Dans ce contexte, l’intelligence artificielle ne se limite pas à choisir un doigt pour se déplacer, mais elle coordonne aussi précisément le moment où chaque doigt doit être levé, déplacé, ou utilisé comme appui. Cette gestion dynamique correspond à une mécanique complexe comparable à une chorégraphie millimétrée, visant à assurer un déplacement fluide, stable et efficace.
À travers les essais, cette main a démontré sa capacité à appréhender des tâches précises, telles que la manipulation robotique d’objets ou l’action sur une interface. Son aptitude à appuyer sur les touches d’un clavier, ou à jouer au jeu de Sokoban en contrôlant les flèches, illustre l’intégration harmonieuse entre déplacement et préhension, deux aspects souvent dissociés en robotique classique. Cette synthèse est remarquable et laisse entrevoir des applications multiples entre robotique industrielle et robotique de service.
Applications concrètes et adaptations possibles dans l’industrie et la vie quotidienne
Le potentiel de cette main robotique autonome dépasse de loin l’univers expérimental. Ses applications les plus évidentes s’inscrivent dans des environnements contraints, comme des espaces réduits, inaccessibles aux robots plus volumineux, ou en assistance dans des milieux à risque. Par exemple, dans l’industrie, elle pourrait être utilisée pour intervenir dans des systèmes complexes où chaque millimètre compte, notamment dans la maintenance d’équipements délicats ou dans la manipulation d’objets fragiles.
Son usage pourrait s’étendre à l’informatique embarquée, associée à des microcontrôleurs comme le Raspberry Pi Zero2W, facilitant des projets robotiques autonomes capables de naviguer dans des environnements restreints tout en interagissant avec des appareils électroniques via des interfaces physiques. La miniaturisation des composants contribue ainsi à envisager une utilisation modulaire et flexible dans divers secteurs.
Par ailleurs, la capacité de la main à se relever seule après une chute offre un avantage non négligeable dans des missions critiques où l’intervention humaine est limitée. Ce trait de robustesse permettrait aux robots assistés d’évoluer dans des zones à fort encombrement, par exemple lors d’explorations souterraines ou dans des structures compromises. Une telle résilience, souvent absente chez les robots articulés conventionnels, améliore la fiabilité et l’efficacité opérationnelle.
Cette main robotique pourrait également servir de base à des interfaces hybrides, associant préhension fine et déplacement autonome, pour des usages médicaux comme la chirurgie assistée ou la réhabilitation. L’alliance de la mécanique fine et de l’intelligence artificielle permet une précision rarement atteinte, à la fois dans le positionnement et dans la manipulation.
- Interventions en milieux confinés (industrie, inspection, maintenance)
- Manipulation d’objets fragiles dans des espaces restreints
- Applications en robotique médicale pour des interventions précises
- Explorations et interventions en zones à risque ou difficiles d’accès
- Développement de systèmes modulaires combinant déplacement autonome et préhension
Les défis techniques et les perspectives d’évolution de la robotique innovante à doigts
Si ses capacités sont remarquables, cette main robotique innovante révèle également plusieurs défis majeurs à relever pour exploiter pleinement son potentiel. La gestion énergétique reste un enjeu clé, notamment dans le contexte d’une batterie intégrée qui doit alimenter à la fois les moteurs, les capteurs et l’unité de calcul embarquée sans alourdir excessivement le robot.
La navigation précise dans des environnements très variés nécessite aussi l’intégration de capteurs supplémentaires et d’algorithmes toujours plus performants. Dans cette optique, la connexion entre cette technologie et les infrastructures de communication évolue rapidement, notamment via des réseaux spécialisés ou grand public. Un parallèle peut être établi avec les progrès dans la sécurisation des câbles sous-marins sensibles où la protection intelligente et la navigation automatisée sont aujourd’hui critiques.
Il s’agira également d’optimiser la robustesse mécanique, en particulier pour résister à des conditions extrêmes ou à des manipulations répétées et complexes. Le développement de matériaux plus légers et résistants, tout comme l’amélioration de la précision des actionneurs, sera incontournable pour l’adoption à grande échelle.
Enfin, la maîtrise de la coordination motrice évoluera sans cesse grâce à l’intelligence artificielle, notamment des modèles toujours plus sophistiqués capable de gérer simultanément plusieurs tâches de manipulation robotique et de déplacement autonome. Il est envisageable que cette main devienne un élément clé d’équipements robotiques hybrides, connectés et intelligents.
| Défi Technique | État actuel | Perspectives d’amélioration |
|---|---|---|
| Autonomie énergétique | 818 grammes avec batterie intégrée limitée | Développement de batteries plus légères et plus durables |
| Précision mécanique | 20 articulations motorisées pilotées par IA | Matériaux avancés et actionneurs haute performance |
| Capteurs et perception | Multi-capteurs intégrés pour retour d’informations | Amélioration des algorithmes de perception et de navigation |
| Résilience aux chutes | Capacité de se relever en s’appuyant sur cinq doigts | Optimisation des mécanismes de récupération |
L’intégration de la main robotique autonome dans des systèmes robotiques complexes
Cette main robotique autonome, en plus de ses capacités intrinsèques, peut devenir un module complémentaire pour des robots plus volumineux. Les chercheurs imaginent ainsi des scénarios où un robot robuste transporterait cette main jusqu’à une ouverture étroite. Une fois déposée, la main se déplace toute seule pour accomplir des tâches précises, comme appuyer sur un bouton, manipuler un levier, ou récupérer un objet. Cette modularisation permet de combiner force et finesse, tout en assurant une économie d’énergie et une efficacité d’action remarquables.
La communication entre le module main et le robot porteur est assurée par des protocoles sans fil sophistiqués, offrant des interactions temps réel fluides. Cette architecture fait écho à certaines avancées récentes observées dans les robots à pattes multiples comme Argus, un robot à 20 pattes, où la distribution des tâches entre les composantes du système améliore la mobilité globale.
Par ailleurs, la combinaison de la préhension fine et du déplacement autonome ouvre aussi la porte à des projets d’hôtels robotiques où les robots interagissent en autonomie complète dans des environnements complexes, répondant rapidement à différentes sollicitations. Ce type d’intégration illustre les évolutions actuelles vers des systèmes de robotique intelligente polyvalente.
Les interactions avancées entre les micro-robots et les environnements connectés pourraient se renforcer avec l’adoption d’architectures modulaires et adaptatives, rendant possible une gestion optimisée des ressources et une flexibilité sans précédent dans l’exécution des tâches.
Comment cette main robotique se déplace-t-elle sans bras ?
La main utilise ses cinq doigts articulés comme des jambes pour se déplacer de manière autonome, en coordonnant précisément chaque mouvement grâce à des moteurs et à l’intelligence artificielle embarquée.
Quels types de surfaces la main robotique peut-elle franchir ?
Elle a été testée sur diverses surfaces, dont l’asphalte, le métal, le carrelage, l’herbe, le gravier et même la pierre endommagée, démontrant une adaptability remarquable.
Quelles applications concrètes peuvent bénéficier de cette technologie ?
Les applications vont de la maintenance en milieux confinés, la manipulation d’objets fragiles, aux interventions médicales assistées, ainsi qu’à l’exploration de zones difficiles d’accès.
Comment le robot gère-t-il une chute ?
Grâce à sa conception et à la coordination de ses cinq doigts, la main robotique peut retrouver une position stable et continuer sa mission après une chute.
Quels sont les défis à relever pour améliorer cette main robotique ?
Les principaux défis concernent l’autonomie énergétique, l’amélioration des matériaux, la précision des actionneurs et la robustesse des capteurs pour une navigation optimale.
À propos de l'auteur